บทความนี้ครอบคลุมถึงอะไรบ้าง?
ในเครื่องพิมพ์ 3 มิติ หุ่นยนต์ แพลตฟอร์ม AGV/AMR ระบบอัตโนมัติ และอุปกรณ์แบตเตอรี่อัจฉริยะ โมดูลมักต้องใช้ทั้งพลังงานไฟฟ้าและการสื่อสาร CAN Bus
การออกแบบแบบดั้งเดิมอาจใช้ตัวเชื่อมต่อพลังงานและการสื่อสารแยกกัน การเพิ่มช่องเปิดแผง จำนวนสายเคเบิล ความซับซ้อนของ BOM และพื้นที่การเดินสายภายใน
ใช้พรีเมียร์เคเบิ้ลPCM-0929 XT30 2+2 กำลังไฟ + สายต่อที่ยึดแผงควบคุม CANตามตัวอย่าง คู่มือนี้จะอธิบายสถาปัตยกรรม XT30 2+2 กำลังไฟฟ้ารวมและการเดินสาย CAN ตัวนำไฟฟ้า 18AWG 24AWG 120Ω CAN Bus twisted pair การติดตั้งแผง ความสมบูรณ์ของสัญญาณ ความเข้ากันได้ การเลือก และการปรับแต่ง OEM/ODM
แนะนำผลิตภัณฑ์อย่างรวดเร็ว
PCM-0929 ใช้สถาปัตยกรรมต่อไปนี้:
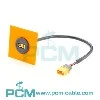
แผงเมาท์ตัวผู้ XT30 2+2 → สายเคเบิลในตัว 300±15 มม. → ตัวเมีย XT30 2+2
การออกแบบ "2+2" ผสมผสาน:
หน้าสัมผัสกำลังไฟขนาดใหญ่ 2 หน้าสัมผัส + 2 หน้าสัมผัสการสื่อสาร/สัญญาณ
สายเคเบิลประกอบด้วย:
18AWG × 2C สำหรับกำลังไฟ
24AWG × 1P สำหรับการสื่อสาร CANH/CANL
คู่ CAN ได้รับการออกแบบโดยคำนึงถึงอิมพีแดนซ์ลักษณะเฉพาะ 120Ωและใช้โครงสร้างคู่ตีเกลียว-
ขั้วต่อแผงยึดด้วยสกรู M3 โดยมีระยะห่างจากศูนย์กลางรูยึด 25 มม.- และระบุไว้สำหรับแผงประมาณ 1.0 มม.
| ชื่อสินค้า | สายเคเบิลต่อขยายที่ติดแผงควบคุมในตัวของ XT30 2+2 กำลัง + CAN |
| พรีเมียร์ เคเบิล P/N | PCM-0929 |
| ขั้วต่อ A | แผงยึดตัวผู้ XT30 2+2 |
| ขั้วต่อ B | XT30 2+2 หญิง |
| ความยาวสายเคเบิล | 300+15มม |
| วิธีการติดตั้ง | สกรู-ตัวยึดแผงแบบล็อค |
| สปริง | M3 |
| รูสกรู | ประมาณ. 3.5 มม |
| เส้นผ่านศูนย์กลางภายนอกของสายเคเบิล | 6.3 มม |
คำชี้แจงความเข้ากันได้
PCM-0929 ใช้รูปแบบตัวเชื่อมต่อ XT30 2+2 แต่รูปทรงทางกายภาพของ XT30 2+2 ที่เหมือนกันไม่รับประกันการกำหนดพิน ขั้วกำลัง หรือคำจำกัดความของสัญญาณ CAN ที่เหมือนกันในทุกอุปกรณ์
ก่อนใช้งาน ให้ตรวจสอบ:
● ขั้วไฟฟ้า;
● ตำแหน่ง CANH และ CANL;
● เพศของตัวเชื่อมต่อ;
● แรงดันไฟฟ้า;
● กระแสที่เกิดขึ้นจริง;
● อัตราข้อมูล CAN บัส;
● ความต้านทานการเลิกจ้าง;
● การกำหนดพินอุปกรณ์
นี่เป็นสิ่งสำคัญอย่างยิ่งสำหรับ Bambu Lab, Voron, หุ่นยนต์แบบกำหนดเอง, ตัวควบคุม AGV และระบบแบตเตอรี่ของบุคคลที่สาม-


PCM-0929 เป็นชุดสายไฟเสริมกำลังแบบพาสซีฟและการสื่อสาร.
มันไม่ได้:
●เปลี่ยนแรงดันไฟฟ้าขาเข้า;
● เพิ่มพลังที่มีอยู่;
● แปลง UART เป็น CAN;
● แปลง RS-485 เป็น CAN;
● ให้ฟังก์ชันตัวรับส่งสัญญาณ CAN;
● ให้การสิ้นสุดบัส120Ωโดยอัตโนมัติ
ข้อมูลจำเพาะ "สายเคเบิล CAN บัส 120Ω" หมายถึงการออกแบบอิมพีแดนซ์คุณลักษณะของคู่บิดเกลียว CANไม่ได้หมายความว่าตัวต้านทานปลายสาย 120Ω จะถูกรวมเข้ากับชุดสายไฟโดยอัตโนมัติ
การยกเลิก CAN จะต้องถูกกำหนดตามโทโพโลยีเครือข่ายที่สมบูรณ์
ความรู้พื้นฐานเกี่ยวกับผลิตภัณฑ์
สายเคเบิลต่อขยายที่ยึดแผงควบคุม XT30 2+2 Power + CAN คืออะไร
สายไฟ XT30 2+2 และสายต่อ CAN เป็นชุดสายเคเบิลแบบไฮบริดที่รวม aวงจรไฟฟ้าและวงจรสื่อสารสอง-สายภายในระบบเชื่อมต่อเดียว
PCM-0929 สามารถดูได้เป็นสองวงจรการทำงาน:
วงจรไฟฟ้า: 18AWG × 2C
วงจรการสื่อสาร CAN: 24AWG × 1P
วงจรทั้งสองใช้อินเทอร์เฟซทางกล XT{0}} เหมือนกันแต่ยังคงเป็นอิสระทางไฟฟ้า
สิ่งนี้มีประโยชน์อย่างยิ่งสำหรับหัวพิมพ์แบบโมดูลาร์ แอคชูเอเตอร์แบบหุ่นยนต์ แพลตฟอร์มแบบเคลื่อนที่ โมดูลแบตเตอรี่ และหน่วยควบคุม-การเคลื่อนที่
เหตุใดการสื่อสารด้วยพลังงานและ CAN จึงสามารถแบ่งปันตัวเชื่อมต่อเดียวได้
การแชร์ตัวเชื่อมต่อเดียวไม่ได้หมายถึงการแชร์ตัวนำเดียวกัน
PCM-0929 ใช้โครงสร้างตัวนำแยกกัน:
● ตัวนำไฟฟ้า 18AWG;
● คู่บิดเกลียว 24AWG สำหรับ CANH/CANL
ตัวเชื่อมต่อจะกำหนดหน้าสัมผัสแยกต่างหากให้กับฟังก์ชันเหล่านี้ ช่วยให้พลังงานและการสื่อสารอยู่ร่วมกันภายในอินเทอร์เฟซทางกลเดียว
การกำหนดพินที่เหมาะสม ขนาดของตัวนำ การสร้าง-คู่บิด การต่อสายดิน และการออกแบบ PCB ยังคงมีความสำคัญ
จุดปวดและมูลค่าผลิตภัณฑ์
ความท้าทายที่ 1:
อินเทอร์เฟซมากเกินไป
การใช้ขั้วต่อตัวหนึ่งสำหรับจ่ายไฟและอีกตัวสำหรับ CAN ต้องใช้อินเทอร์เฟซอย่างน้อย 2 ตัวต่อโมดูล
สิ่งนี้จะเพิ่มพื้นที่แผงและความซับซ้อนทางกลในหุ่นยนต์ขนาดกะทัดรัดหรือเครื่องพิมพ์ 3D
XT30 2+2 รวมฟังก์ชันทั้งสองไว้ในอินเทอร์เฟซเดียว
ความท้าทาย 2:
เพิ่มเติม สายรัดภายใน
สถาปัตยกรรมที่แยกจากกันจำเป็นต้องมีตัวเชื่อมต่อเพิ่มเติม ชุดสายเคเบิล และส่วนประกอบการยึด
สิ่งนี้จะเพิ่มการนับ BOM การดำเนินการประกอบ และความซับซ้อนในการให้บริการ
ชุดสายไฟในตัวช่วยลดความยุ่งยากในการเชื่อมต่อระหว่างโมดูล-ถึง-โมดูล
ความท้าทาย 3:
ตัวเชื่อมต่อที่ไม่รองรับอาจทำให้เกิดความเครียดในการเดินสาย
เมื่อใช้ขั้วต่อแบบแขวนฟรี- แรงของสายเคเบิลภายนอกอาจถ่ายโอนไปยังสายไฟภายในหรือการสิ้นสุด PCB
ขั้วต่อแผงที่ยึดด้วย M3 จะสร้างจุดติดตั้งเชิงกลที่ชัดเจนยิ่งขึ้น
มูลค่าผลิตภัณฑ์
ค่านิยมหลักของ PCM-0929 ไม่ใช่แค่ "ส่วนขยาย XT30" เท่านั้น
ช่วยแก้ปัญหาอุปกรณ์โมดูลาร์ที่จ่ายไฟและการเชื่อมต่อการสื่อสาร CAN พร้อมกันผ่านพอร์ตอินเทอร์เฟซเดียว
คุณค่าหลักประกอบด้วย:
● ลดจำนวนพลังงานอิสระและอินเทอร์เฟซ CAN
● ลดจำนวนชุดสายไฟภายใน
● ลดความซับซ้อนในการประกอบโมดูลและขั้นตอนการบำรุงรักษา
● ปรับปรุงการตรึงอินเทอร์เฟซผ่านการล็อคแผง
● ใช้สายคู่บิดเกลียว 18AWG และ 1200 CAN สำหรับข้อกำหนดทางไฟฟ้าที่แตกต่างกัน
● เหมาะสำหรับอุปกรณ์ขนาดกะทัดรัด แบบโมดูลาร์ และบำรุงรักษาได้อย่างรวดเร็วมากกว่า

PCM-0929 XT30 2+2 สายต่อที่ยึดแผงควบคุม
PCM-0929 ใช้ขั้วต่อแผงตัวผู้ XT30 2+2 กับการกำหนดค่า XT{2}} ตัวเมีย
สายเคเบิล UL2725 สีดำขนาด 300±15 มม. มี OD ประมาณ 6.3 มม. และรวมอยู่ใน:
กำลังไฟ 18AWG × 2C
24AWG × 1P 120Ω CAN บัส
ปลายแผงใช้ฮาร์ดแวร์สำหรับยึด M3 ที่มีรู 25 มม.- ระยะห่างจากกึ่งกลางและได้รับการออกแบบให้มีระยะห่างระหว่างแผงประมาณ 1.0 มม.
การใช้งาน:
การใช้งานทั่วไป ได้แก่ เครื่องพิมพ์ 3D หุ่นยนต์ AGV/AMR แบตเตอรี่อัจฉริยะ ระบบอัตโนมัติทางอุตสาหกรรม และอุปกรณ์ระบบเครื่องกลไฟฟ้าแบบโมดูลาร์

การแสดงผลิตภัณฑ์

อะแดปเตอร์ขั้วต่อสกรู XLR เทียบกับหัวแร้ง-ขั้วต่อ XLR ประเภท
| รายการ | โซลูชันแบบครบวงจรของ XT30 2+2 | แยกพลังงาน + โซลูชัน CAN | |
| จำนวนอินเทอร์เฟซ | 1 กลุ่ม | ปกติจะมี 2 กลุ่ม | |
| พาวเวอร์ซัพพลาย + การสื่อสาร | อินเทอร์เฟซเดียวกันเสร็จสมบูรณ์ | แยกเสร็จแล้ว | |
| การเปิดแผง | น้อยลง | มากกว่า | |
| ปริมาณสายรัด | น้อยลง | มากกว่า | |
| การเปลี่ยนโมดูล | เรียบง่ายกว่า | ต้องใส่ทีละอย่าง | |
| พื้นที่เครื่องกล | กะทัดรัดยิ่งขึ้น | ครอบครองมากขึ้น | |
| ความเป็นอิสระของวงจร | อินเทอร์เฟซเดียวกัน Pin ต่างกัน | อินเทอร์เฟซแบบสแตนด์อโลน | |
| การออกแบบป้องกัน-การใส่ผิด | ขึ้นอยู่กับตัวเชื่อมต่อและ Pinout | สามารถกำหนดแยกกันได้ | |
| สถานการณ์ที่เกี่ยวข้อง | อุปกรณ์โมดูลขนาดกะทัดรัด | สถาปัตยกรรมอุตสาหกรรมทั่วไป |
สินค้าที่คล้ายกัน

สาย Power CAN Bus ของ Amass XT30 2+2
หมายเลข : PCM-0930

สายไฟ Amass XT30 2+2 สำหรับโมดูล PwrCAN 13.2
หมายเลข : PCM-0931

สายเคเบิลสื่อสาร CAN พร้อมขั้วต่อ XT{0}}
P/N : PCM-0932
วิธีการเลือก XLR เพื่อขันอะแดปเตอร์เทอร์มินัล
ขั้นแรกให้ตรวจสอบการกำหนดพิน
นี่เป็นขั้นตอนการคัดเลือกที่สำคัญที่สุด
ยืนยันว่าผู้ติดต่อรายใดสอดคล้องกับ:
● พลังงาน +;
● พลังงาน –;
● สามารถ;
● CANL.
อย่าถือว่าความเข้ากันได้ข้าม-แบรนด์โดยพิจารณาจากรูปลักษณ์ของตัวเชื่อมต่อเท่านั้น
ตรวจสอบแรงดันไฟฟ้าในการทำงาน
PCM-0929 สามารถใช้ในสถาปัตยกรรมอุปกรณ์ 12V/24V ทั่วไปได้ แต่ต้องยืนยันพิกัดแรงดันไฟฟ้าสุดท้ายกับตัวเชื่อมต่อ สายเคเบิล และอุปกรณ์เป้าหมาย
ตรวจสอบกระแสที่เกิดขึ้นจริง
18AWG รองรับการจ่ายพลังงาน แต่ความสามารถของกระแสไฟของชุดสายไฟที่สมบูรณ์ถูกจำกัดโดยส่วนประกอบที่อ่อนแอที่สุด
ควรพิจารณาพิกัดของตัวเชื่อมต่อ ความต้านทานหน้าสัมผัส ความยาวสายเคเบิล อุณหภูมิแวดล้อม อุณหภูมิที่เพิ่มขึ้น และภาระต่อเนื่อง
ตรวจสอบความเร็ว CAN บัสและความยาวของเครือข่าย
ความเสถียรของ CAN ขึ้นอยู่กับอัตราข้อมูล ความยาวบัสทั้งหมด ความยาวต้นขั้ว โทโพโลยี และการสิ้นสุด
PCM-0929 มีสายคู่บิดเกลียว 120Ω แต่สายรัดเพียงอย่างเดียวไม่สามารถกำหนดระยะทาง CAN หรืออัตราข้อมูลสูงสุดได้
ความสามารถในการปรับแต่ง
การทำแผนที่พินแบบกำหนดเอง
ตำแหน่ง Power +, Power –, CANH และ CANL สามารถปรับแต่งได้ตามการกำหนดพินเฉพาะของอุปกรณ์-
ความยาวสายเคเบิลแบบกำหนดเอง
ความยาวสายเคเบิลมาตรฐานคือ 300±15 มม. และสามารถปรับได้สำหรับตู้เครื่องพิมพ์ ข้อต่อหุ่นยนต์ ตู้ควบคุม และโมดูลแบตเตอรี่
การปรับแต่งเกจสายไฟ
การกำหนดค่ามาตรฐานใช้ 18AWG × 2C ในขณะที่เกจสายไฟอื่นๆ สามารถประเมินได้ตามข้อกำหนดกระแส แรงดันไฟฟ้าตก ความยาว และอุณหภูมิ-
การปรับแต่งสายเคเบิล CAN
สามารถประเมินเกจตัวนำ การออกแบบการบิด โครงสร้างการป้องกัน และโครงสร้างสายเคเบิล 120Ω CAN ที่แตกต่างกันได้
การปรับแต่งแผงเมาท์
-รูปทรงของรูยึด ขนาดสกรู ความหนาของแผง การวางแนวของตัวเชื่อมต่อ และโครงสร้างด้านข้างของแผง- สามารถปรับแต่งได้ตามความต้องการของกล่องหุ้ม
เพศของตัวเชื่อมต่อและการปฐมนิเทศ
การผสมผสานระหว่างชาย/หญิง XT30 2+2 และการวางแนวทางออกของสายเคเบิลสามารถปรับให้เหมาะกับรูปแบบอุปกรณ์ได้
คำถามที่พบบ่อย
01."2+2" หมายถึงอะไร?
หมายถึงหน้าสัมผัสกำลังหลัก 2 ช่องบวกกับหน้าสัมผัสสัญญาณเสริม 2 ช่อง
ใน PCM-0929 หน้าสัมผัสเหล่านี้ใช้สำหรับกำลังบวก/ลบและ CANH/CANL
02.สามารถพกพาพลังงานและ CAN ในเวลาเดียวกันได้หรือไม่?
ใช่. นี่คือฟังก์ชันการออกแบบหลักของ PCM-0929
แหล่งจ่ายไฟและ CAN ใช้ตัวนำและหน้าสัมผัสขั้วต่อแยกจากกัน แทนที่จะใช้สายเดียวกันร่วมกัน
03.เหตุใดจึงสามารถใช้สายบิด-คู่ได้
CANH และ CANL ใช้การส่งสัญญาณที่แตกต่างกัน
การบิดตัวนำช่วยให้สัญญาณรบกวนจากภายนอกเชื่อมต่อเข้ากับสายไฟทั้งสองในลักษณะเดียวกัน ปรับปรุง-การปฏิเสธสัญญาณรบกวนในโหมดทั่วไปที่เครื่องรับ
04.สามารถเพิ่มระบบป้องกันลงในคู่ CAN ได้หรือไม่
สายเคเบิล CAN ที่มีฉนวนหุ้มหรือฉนวนหุ้มโดยรวมสามารถประเมินได้สำหรับสภาพแวดล้อม EMI ที่มีความต้องการสูง
ความจำเป็นในการชีลด์ควรพิจารณาร่วมกับการต่อสายดิน การสิ้นสุดชีลด์ ความยาวบัส และสภาพแวดล้อมทางแม่เหล็กไฟฟ้า
ได้รับการติดต่อ